¿Cómo funciona el diagnóstico remoto SmartLink en vehículos comerciales y pesados?

¿Cómo funciona el diagnóstico remoto SmartLink en vehículos comerciales y pesados?

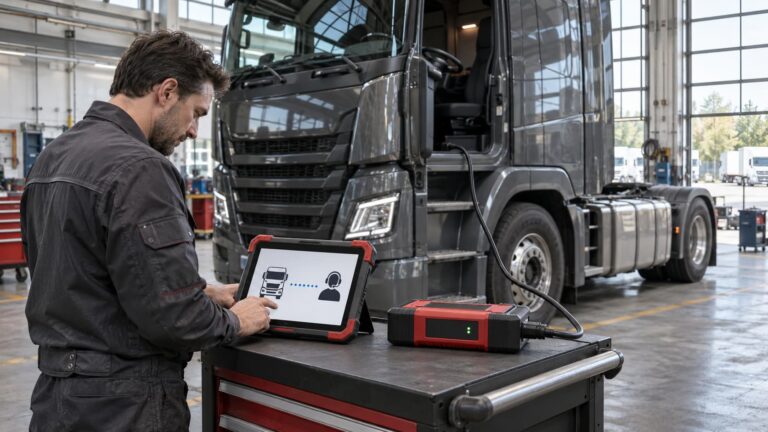
El sistema SmartLink es una arquitectura de diagnóstico remoto distribuida en tiempo real que conecta un módulo VCI local (SmartLink C, instalado en el vehículo del cliente) con un escáner o servidor de diagnóstico centralizado (SmartLink B, operado por un especialista remoto) a través de Internet, permitiendo realizar lecturas, codificaciones y calibraciones complejas a kilómetros de distancia.
¿Qué es la topología de red en un escáner de diagnóstico y cómo funciona?

¿Qué es la topología de red en un escáner de diagnóstico y cómo funciona?

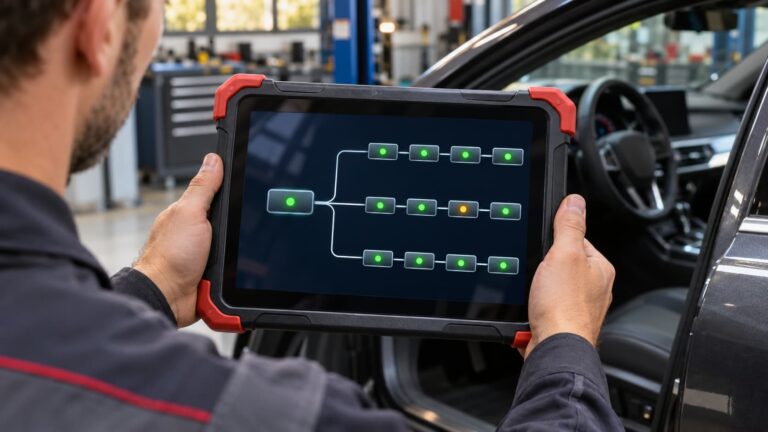
La topología de red en un escáner automotriz es una representación visual y estructural del mapa completo de buses y módulos electrónicos del vehículo (CAN, LIN, FlexRay, DoIP). Permite observar de forma instantánea el estado de comunicación, enlaces en serie o estrella y la presencia de códigos de falla (DTC) diferenciados por código de colores.

¿Cuál es la diferencia entre codificación de ECU y programación J2534?

¿Cuál es la diferencia entre codificación de ECU y programación J2534?

La codificación de ECU modifica parámetros preexistentes y habilita funciones dentro del software del vehículo (como emparejar nuevos sensores o configurar accesorios), mientras que la programación J2534 Pass-Thru reescribe o reemplaza por completo el firmware y la memoria flash de la unidad de control utilizando archivos de calibración oficiales del fabricante.

Escáner u Osciloscopio: Cuándo utilizar cada herramienta en fallas complejas de taller

Escáner u Osciloscopio: Cuándo utilizar cada herramienta en fallas complejas de taller

El escáner de diagnóstico es, por excelencia, la primera herramienta de abordaje técnico al recibir un vehículo en el taller. A través del puerto OBD2, el escáner permite dialogar directamente con los módulos de control, leer códigos de falla (DTC), monitorear el flujo de datos en tiempo real y ejecutar pruebas de actuadores. Sin embargo, muchos técnicos cometen el error de asumir que el escáner muestra la realidad eléctrica del vehículo, cuando en realidad solo refleja la interpretación digital que la unidad de control (ECU) hace de esa realidad.

Sistemas ADAS: Procedimientos técnicos de calibración de cámaras y radares en el taller

Sistemas ADAS: Procedimientos técnicos de calibración de cámaras y radares en el taller

Los Sistemas Avanzados de Asistencia a la Conducción (ADAS) han pasado de ser exclusivos del segmento premium a equipamiento de serie en la gran mayoría de los vehículos de gama media. Tecnologías como el frenado autónomo de emergencia (AEB), el mantenimiento activo de carril (LKA), el control de crucero adaptativo (ACC) y el reconocimiento de señales de tránsito dependen estrechamente de una red de sensores que incluye cámaras montadas en parabrisas, radares milimétricos en la parrilla y sensores ultrasónicos perimetrales.

CAN FD y DoIP: Guía técnica de los nuevos protocolos en el taller mecánico

CAN FD y DoIP: Guía técnica de los nuevos protocolos en el taller mecánico

La arquitectura electrónica de los vehículos modernos ha superado ampliamente las limitaciones de transferencia de datos impuestas por las redes CAN tradicionales. Con tasas de transferencia históricas de hasta 1 Mbps, los buses clásicos colapsan ante el flujo masivo de información originado por radares, cámaras, unidades telemáticas y módulos de control avanzados. Por este motivo, los fabricantes han estandarizado la implementación de protocolos de alta velocidad como CAN FD (Flexible Data-rate) y DoIP (Diagnostics over Internet Protocol), transformando las exigencias de hardware en el taller.

FCA Security Gateway (SGW): Procedimiento de Acceso Seguro para Talleres Independientes

FCA Security Gateway (SGW): Procedimiento de Acceso Seguro para Talleres Independientes

A partir del año modelo 2018, el consorcio FCA (Fiat Chrysler Automobiles, actualmente parte del grupo Stellantis) introdujo un módulo de ciberseguridad denominado Security Gateway (SGW). Este dispositivo actúa como un firewall de hardware intermedio instalado entre el conector OBD2 estándar de 16 pines y las redes internas de bus CAN del vehículo. Su propósito principal es proteger la electrónica crítica del automóvil contra accesos remotos no autorizados y posibles ataques cibernéticos.

Fin del contenido

Fin del contenido